
概要
製造工場や物流倉庫では、部品や製品の搬送を自動化するためにAGV(無人搬送車)が広く利用されています。AGVを複数台運用する場合、重要になるのがAGV同士の衝突や接近を防ぐための走行制御です。
例えば、複数のAGVが同じ搬送ルートを利用する場合、前方を走行するAGVが停止しているにもかかわらず、後続のAGVが進入すると、衝突や通路の閉塞につながる可能性があります。そのため、実際のAGV運用では、走行ルートを複数の区間に分割し、各区間に同時に進入できるAGVを1台に制限する方法が用いられることがあります。このような制御では、ある区間をAGVが使用している間、後続のAGVはその区間へ進入せず、手前で待機します。先行するAGVが次の区間へ移動し、元の区間が空いた時点で、後続のAGVが進入できるようになります。一方、走行ルート全体を1つの区間として扱い、常に1台しか走行できないようにすると、複数台のAGVを導入しても搬送能力を十分に活用できない可能性があります。そこで、走行ルートを適切な長さの区間に分割し、各区間への進入を制御することで、複数台のAGVを安全に運用しながら搬送効率を高めることが期待できます。
今回は、assimeeを使って、2つの生産ラインから出荷される製品を複数台のAGVで搬送するモデルを作成します。AGVの走行ルートを複数の区間に分割し、それぞれの区間に1台ずつしか進入できないように設定することで、AGV同士の衝突を防ぐ搬送制御を再現します。さらに、ステータス推移とガントチャートを使って、設定した走行ルールが正しく機能しているかを確認します。
モデル
今回用意したモデルは、2つの搬送ラインを持つ工場です。それぞれのラインでは製品が生産され、完成した製品はAGVによって出荷場所まで搬送されます。AGVは各ラインの積み込みステーションで製品を受け取り、共通の搬送ルートを走行して出荷場所へ向かいます。出荷場所で製品を積み下ろした後は、帰還ルートを通って再び積み込みステーションへ戻り、次の搬送を行います。今回のモデルで重要になるのは、2つの生産ラインから出発するAGVが、共通の搬送ルートを利用する点です。複数台のAGVが同じルートを走行するため、AGV同士が接近したり、同じ区間へ同時に進入したりしないように制御する必要があります。
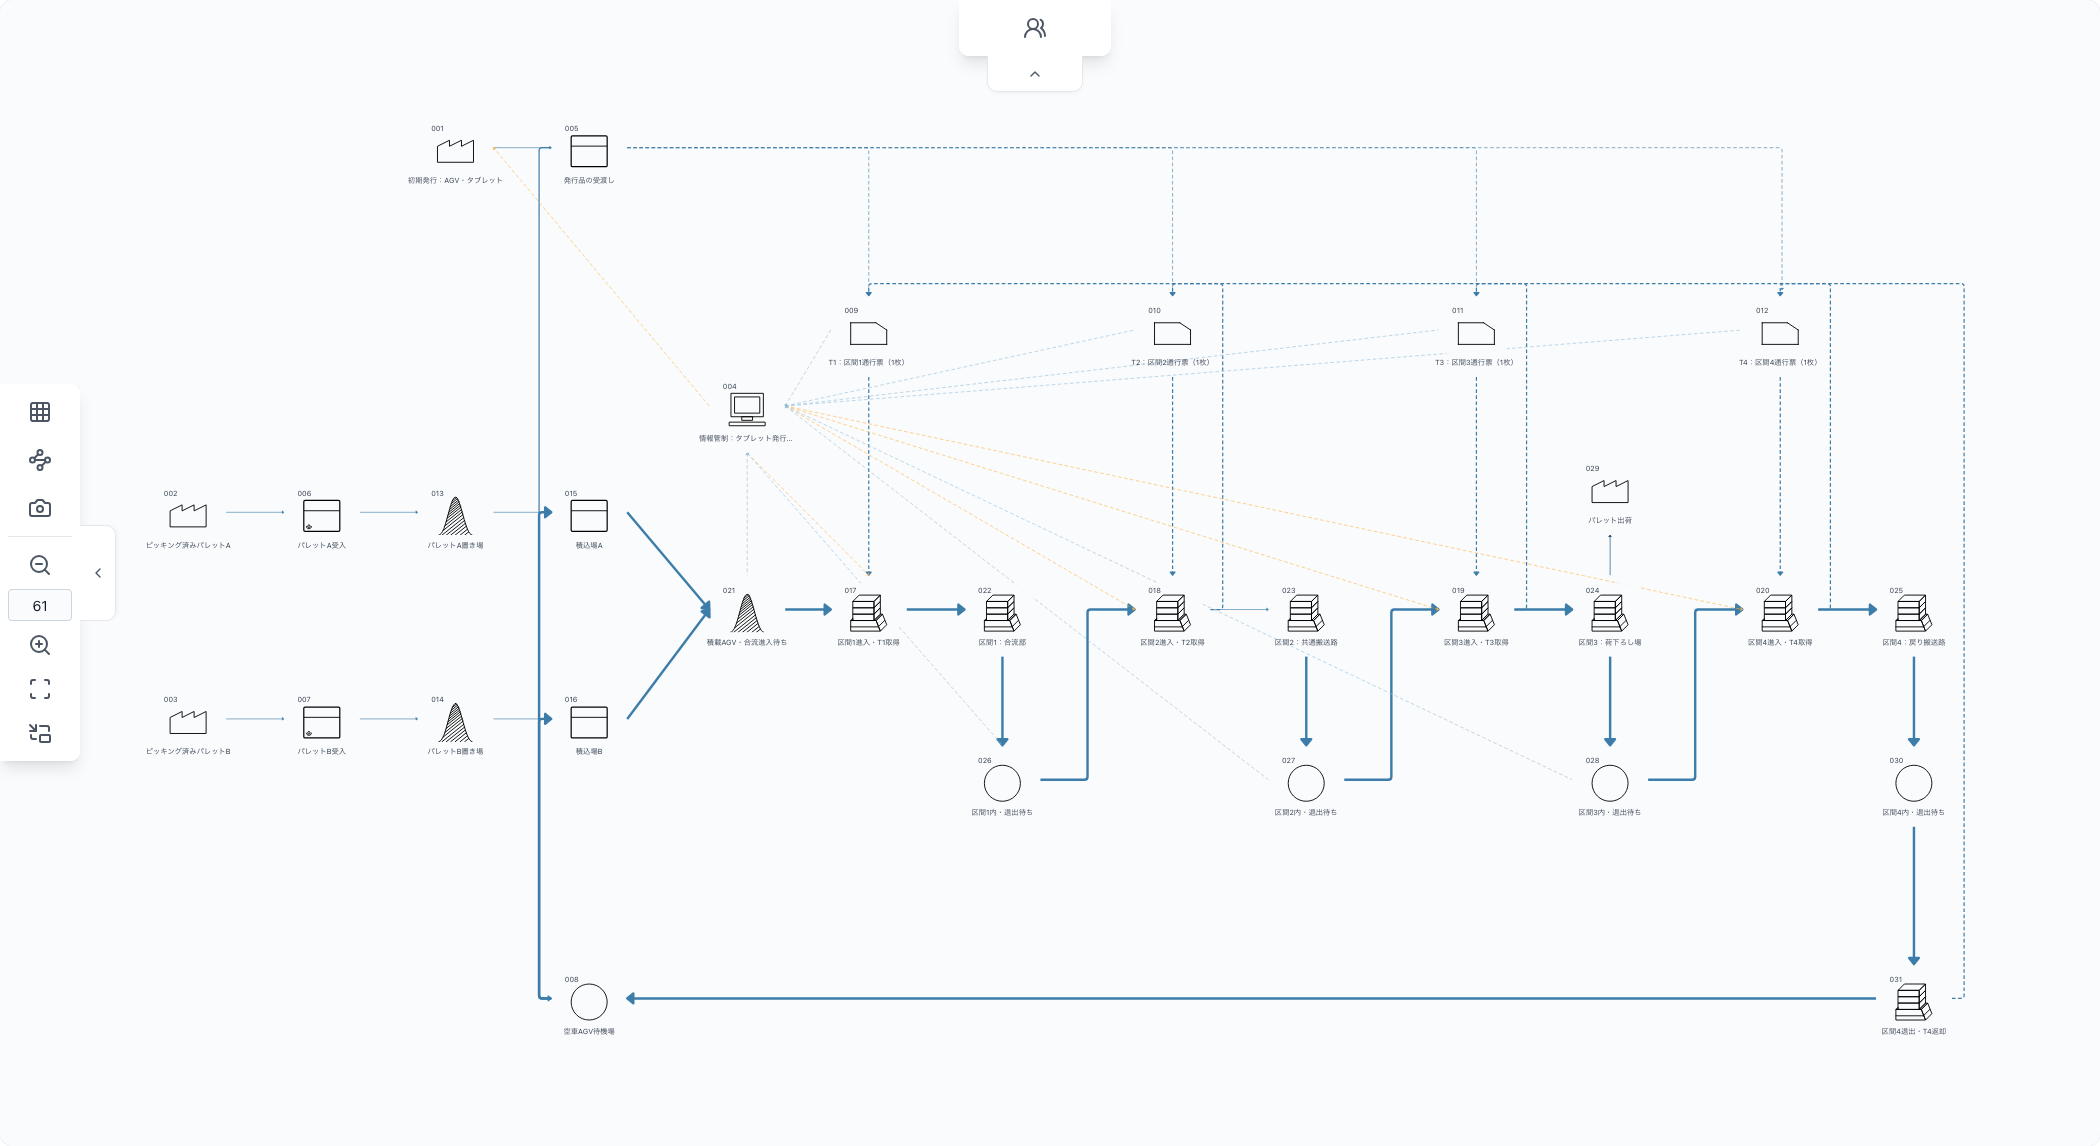
AGVの走行ルート
今回のモデルでは、AGVの搬送ルートを以下のように分割します。
| 区間 | 内容 |
|---|---|
| 区間0 | 積み込みステーション(2箇所) |
| 区間1 | 走行区間① |
| 区間2 | 走行区間② |
| 区間3 | 積み下ろし区間 |
| 区間4 | 帰還区間 |
区間0には2つの積み込みステーションがあり、それぞれの搬送ラインでAGVが製品を積み込みます。積み込みが完了したAGVは、区間1、区間2を順番に通過して出荷場所へ向かいます。区間3では製品を積み下ろし、その後、区間4を通って積み込みステーションへ帰還します。
各区間への進入制限
今回のモデルでは、区間1から区間4までの各区間について、同時に進入できるAGVを1台に制限します。例えば、区間1をAGVが走行している場合、別のAGVは区間1へ進入できません。後続のAGVは区間1の手前で待機し、先行するAGVが区間2へ移動して区間1が空いた時点で進入します。同様に、区間2にAGVが存在する場合は、区間1を走行しているAGVも区間2へ進入できません。この場合、区間1のAGVは区間2が空くまで待機します。つまり、各区間は独立して進入制限が設定されており、次の区間が空いている場合にのみAGVが移動できる仕組みとなっています。
区間を分割することで複数台の同時走行を可能にする
理想的に言えば、走行ルートに1台しかAGVがいなければしょうとすることはありません。しかし、AGVが1台しか走行できないのは効率が悪くなってしまいます。そこで、今回のように走行ルートを複数の区間(区間1、区間2・・・)に分割することで、先行するAGVが区間2へ移動した場合、区間1は空き状態になります。そのため、後続のAGVは区間1へ進入できます。
このとき、
- 区間1:AGV②
- 区間2:AGV①
というように、異なる区間であれば複数台のAGVが同時に走行できます。一方、区間2のAGV①が積み下ろし区間である区間3へ移動できない場合には、区間2で待機することになります。その間、後続のAGV②も区間2へ進入できないため、区間1で待機します。このように、各区間を順番に利用することで、搬送ルート全体を1台で占有する場合に比べて、複数台のAGVを効率よく運用できる可能性があります。
assimeeによる区間制御の再現
今回のモデルでは、各区間の使用状況を管理し、AGVが進入できるかどうかを判定する仕組みを設定します。各区間には、現在AGVが進入しているかどうかを表す状態を品目(タブレット)として持たせます。AGVが区間へ進入する際に、タブレットがあれば、その区間が空いていることを確認します。区間が空いていれば進入を許可し、進入した時点でその区間を使用中にします。
一方、すでに別のAGVが使用している場合にはタブレットがないので、進入を許可せず、手前で待機させます。AGVが区間を退出すると、その区間を空き状態に戻し、次のAGVが進入できるようにします。このように、それぞれの区間の使用状況を 別々のタブレットで管理することで、AGVの走行を制御します。
シミュレーション結果
シミュレーションを実行し、AGVが設定した走行ルールに従って動作しているかを確認します。シミュレーション結果は以下のようになりました。
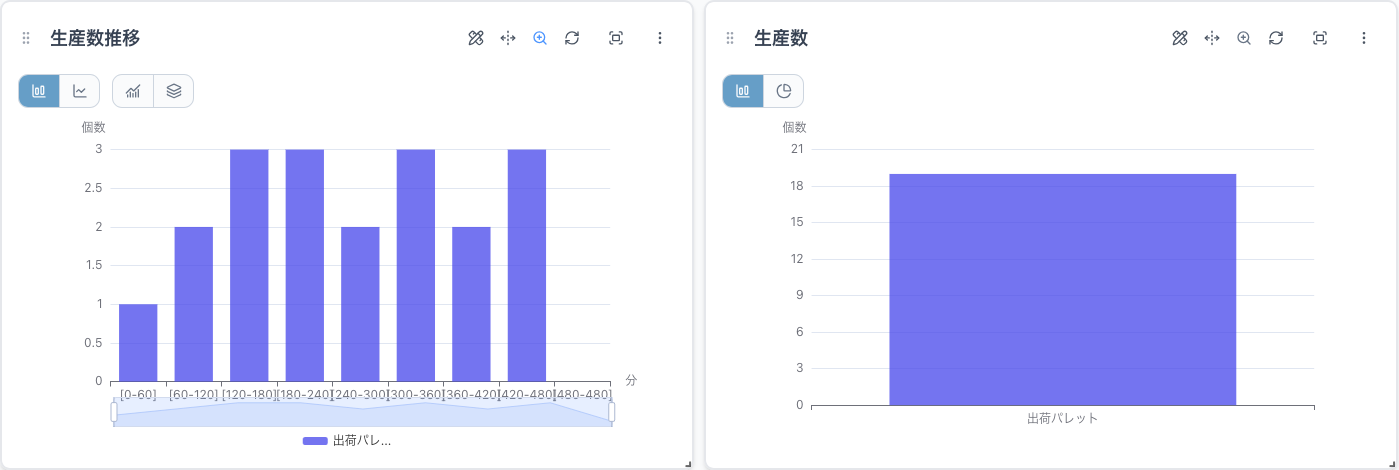
ステータス推移による確認
まず、AGVのステータス推移を確認します。
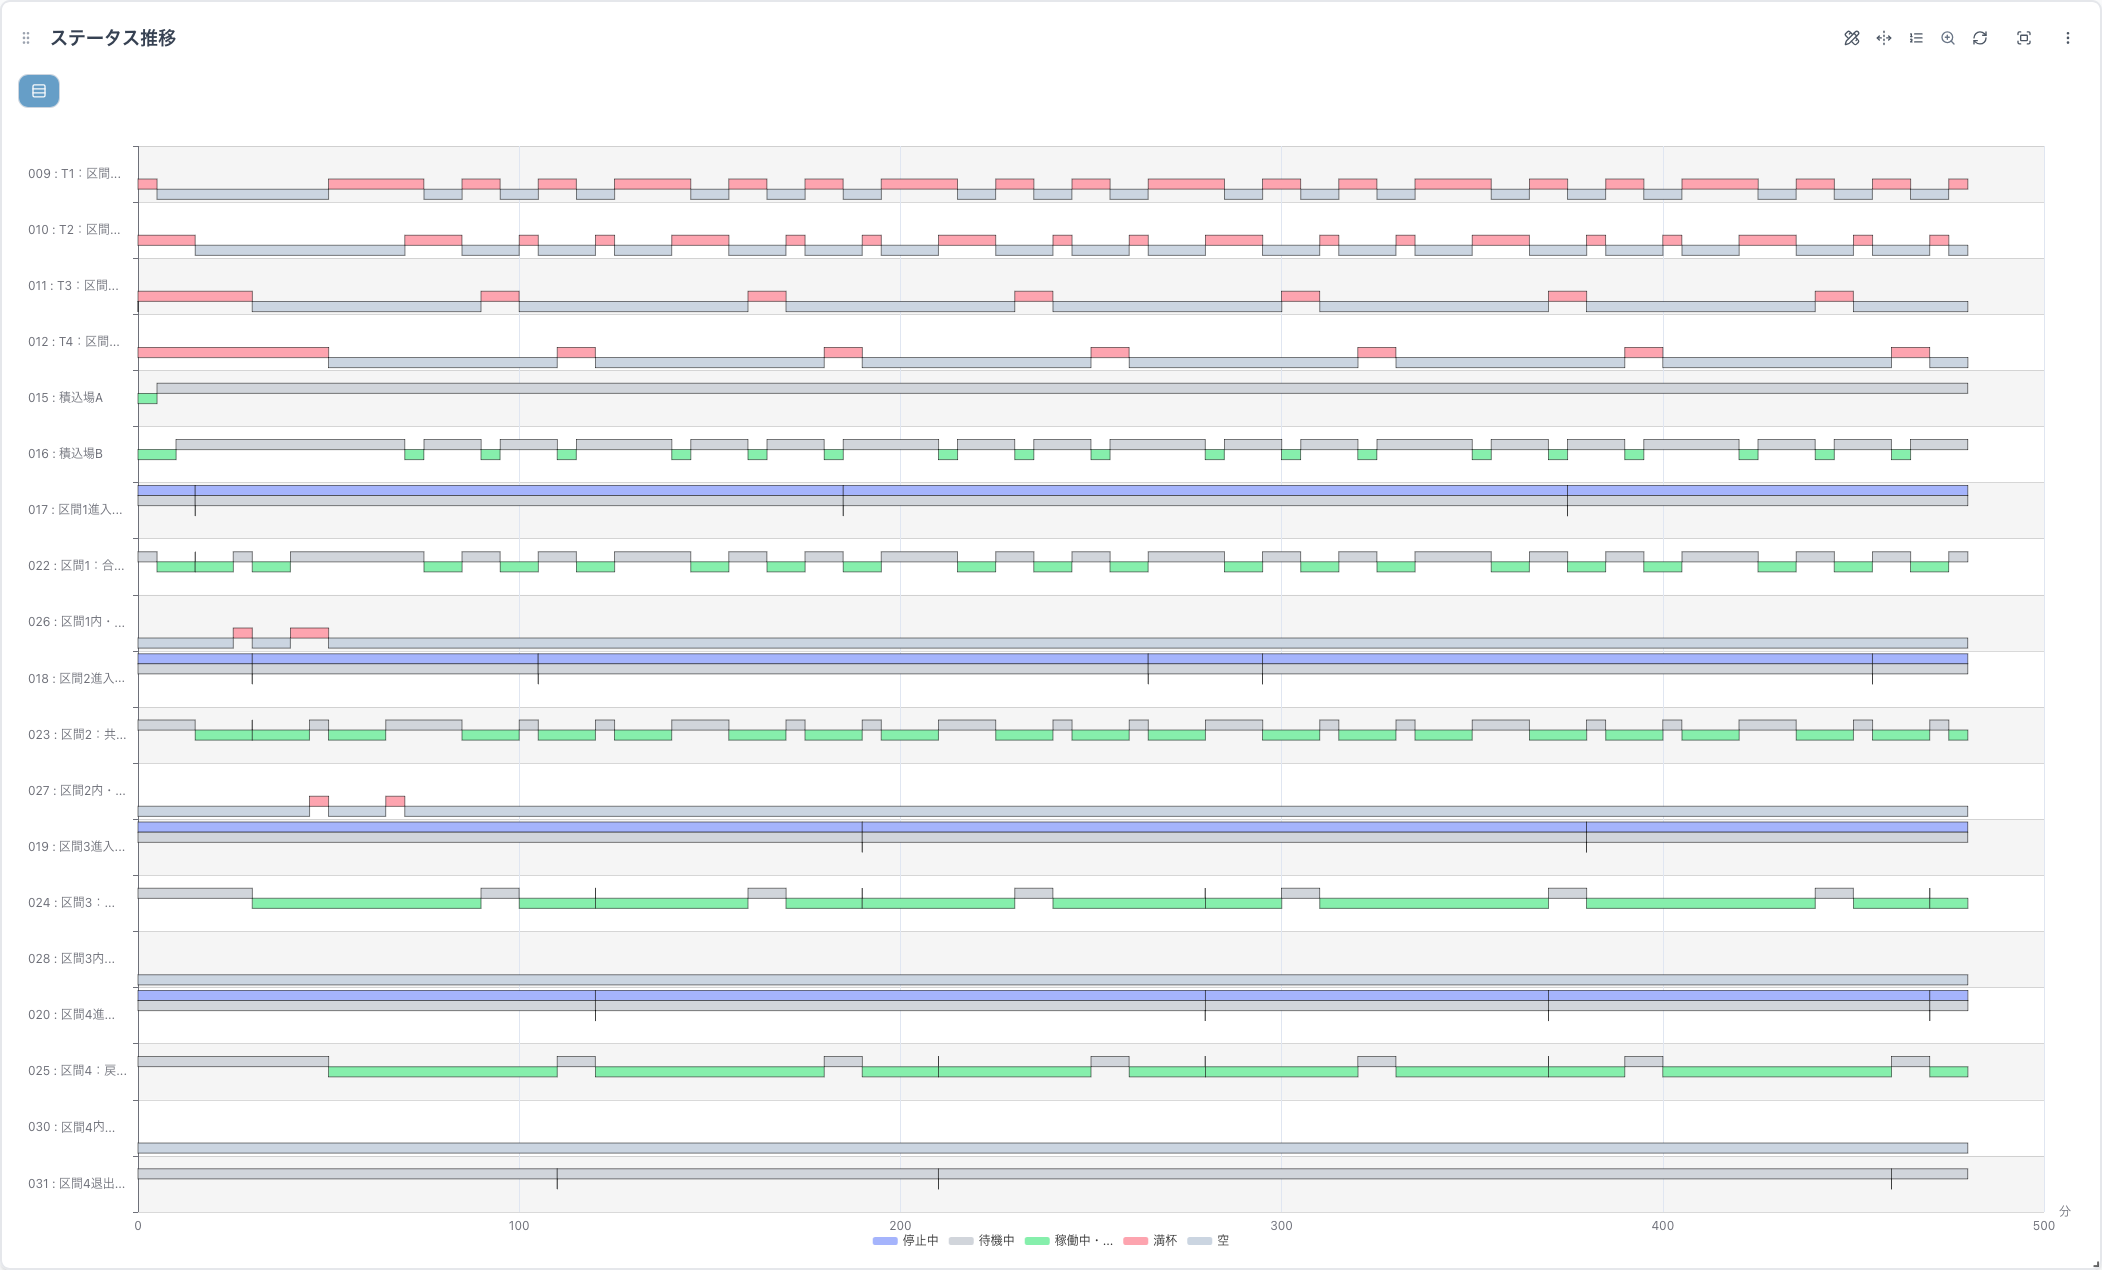
ステータス推移を見ると、各区間でAGVが走行している時間と、次の区間が空くまで待機している時間を確認できます。例えば、区間2をAGVが使用している間、後続のAGVは区間1で待機しています。先行するAGVが区間3へ移動すると区間2が空き、後続のAGVが区間2へ進入します。このように、各区間の使用状況に応じてAGVが順番に移動していることが分かります。また、複数台のAGVが同時に走行している場合でも、同じ区間を複数台が使用することはなく、設定した進入制限が守られていることを確認できます。
ガントチャートによる確認
次に、assimeeのログ情報を使ってガントチャートを作成しAGVの動きを確認します。今回は、シミュレーションの最初の180分を確認してみます。
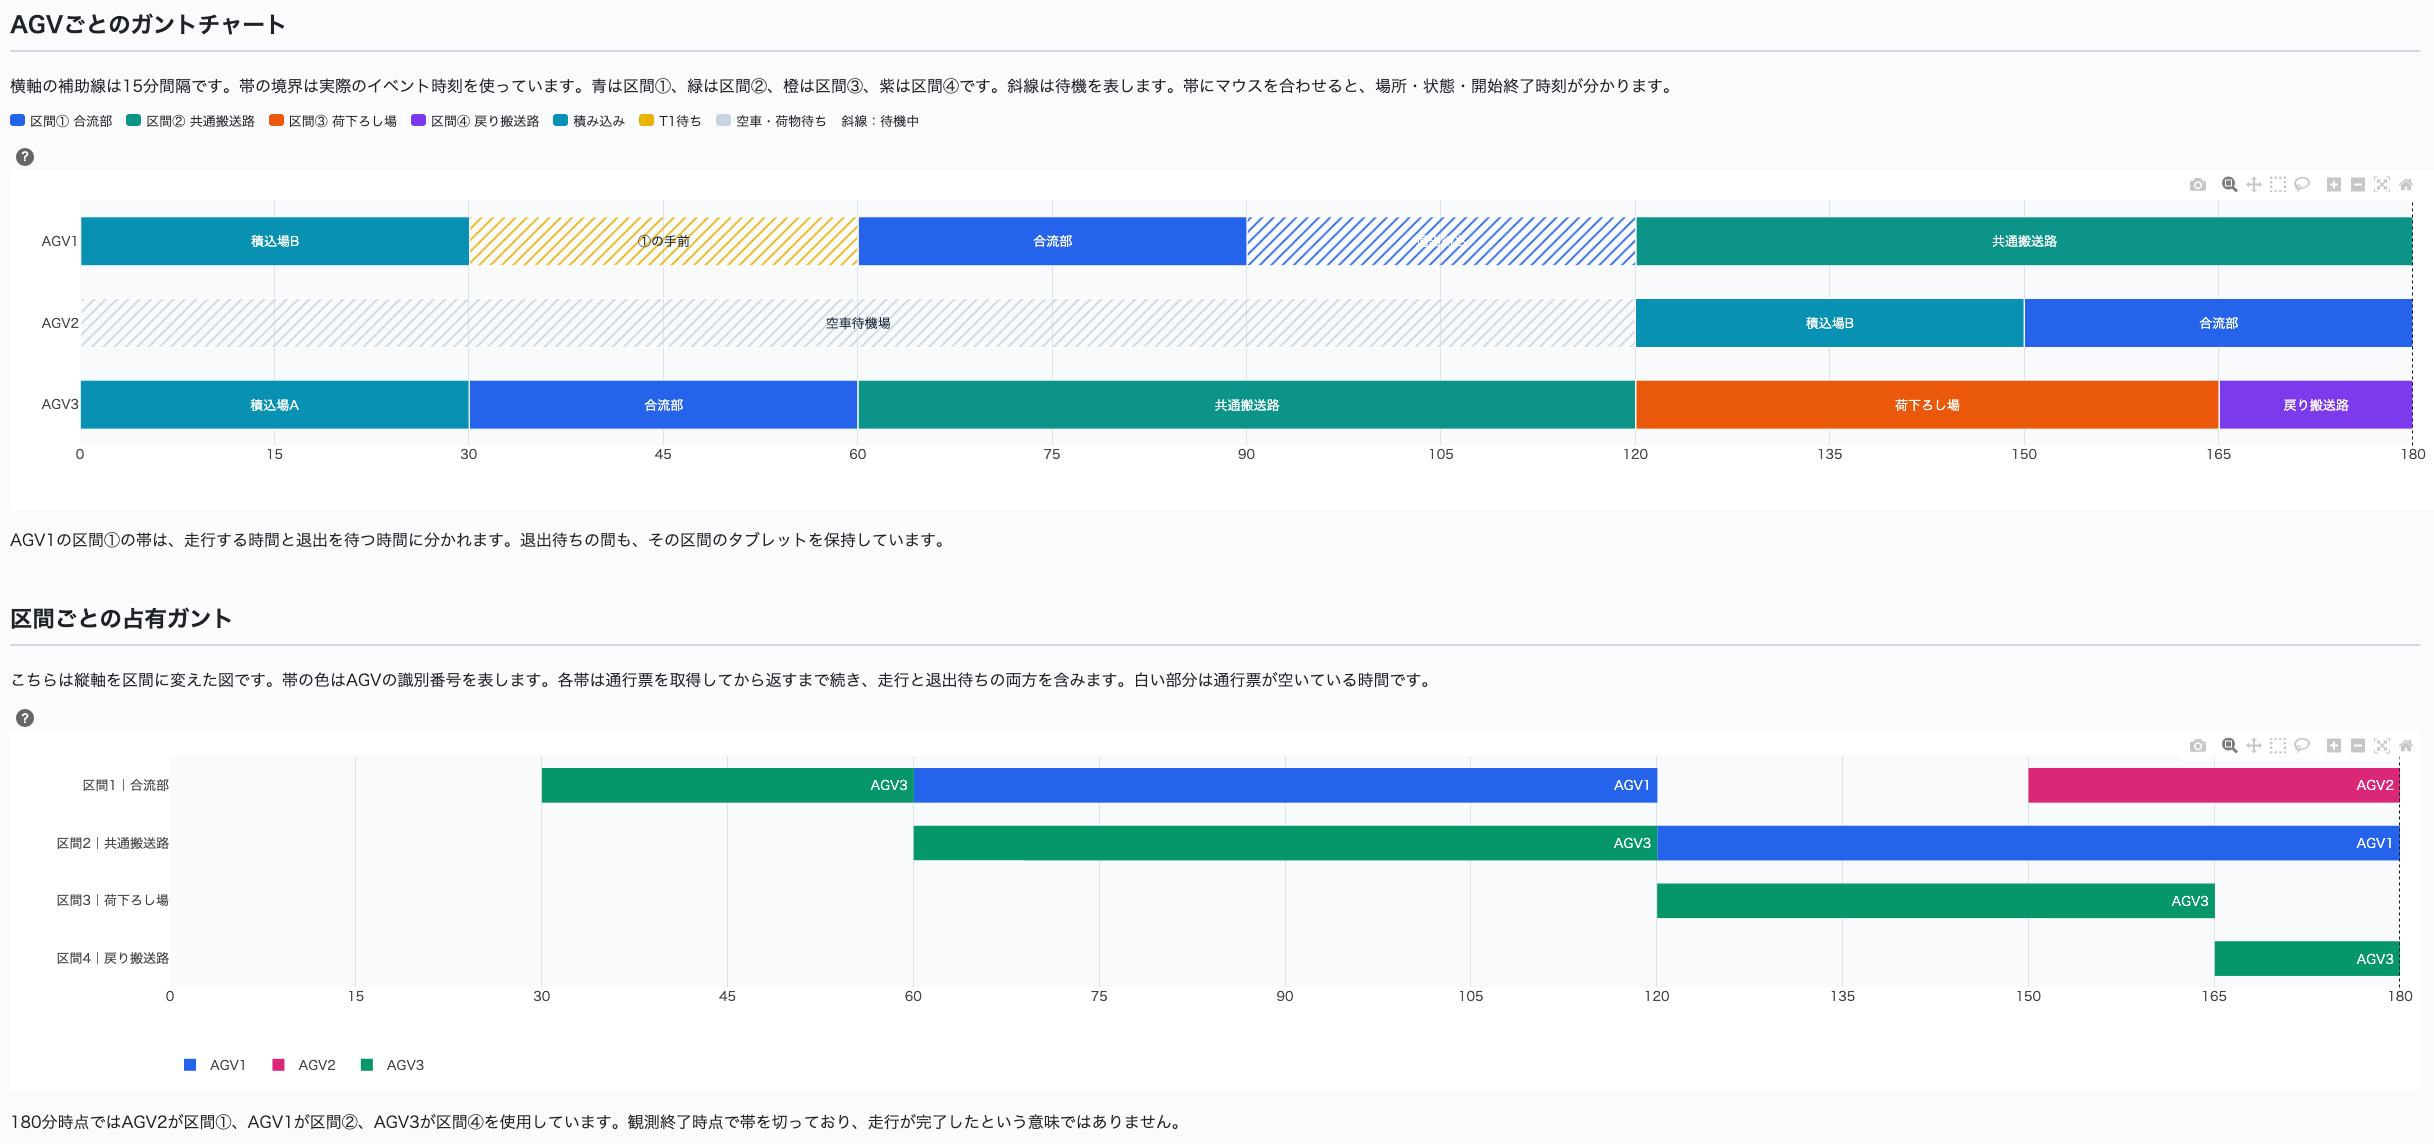
ガントチャートは、AGVが積み込みステーションから出発し、区間1、区間2、区間3を順番に通過して、区間4から帰還する様子を確認できます。先行するAGVが次の区間へ進入できない場合には、その手前で停止し、区間が空くと再び移動します。また、2つの生産ラインから出発したAGVが共通ルートへ合流する際にも、先行するAGVが区間を使用している場合には、後続のAGVが待機しています。この結果から、複数台のAGVが異なる区間を同時に走行しながら、同一区間への同時進入を防ぐ動作が再現できていることが分かります。
区間制御をシミュレーションするメリット
今回のような区間制御は、AGVの安全な運用を検討するうえで重要です。しかし、単純に区間を細かく分割すればよいとは限りません。区間が長すぎる場合には、1台のAGVが長時間その区間を占有するため、後続のAGVの待機時間が増える可能性があります。一方、区間を短くすれば複数台のAGVが同時に走行できる範囲は広がりますが、進入制御の設定が複雑になります。また、区間の境界をどこに設定するかによっても、AGVの待機場所や搬送効率は変化します。例えば、積み下ろし区間で時間がかかる場合には、その手前の区間にAGVが滞留する可能性があります。この場合、区間の分割方法だけでなく、積み下ろし時間やAGVの台数を見直す必要があるかもしれません。assimeeを利用すれば、区間の長さや進入条件、AGVの台数などを変更してシミュレーションを行い、搬送能力や待機時間への影響を比較できます。
まとめ
今回の記事では、2つの生産ラインから製品を搬送するAGVについて、走行ルートを複数の区間に分割し、各区間に1台ずつしか進入できない搬送制御を再現しました。積み込みステーションから出発したAGVは、走行区間、積み下ろし区間、帰還区間を順番に通過しますが、各区間の使用状況を管理することで、先行するAGVが区間を使用している間は後続のAGVが待機し、区間が空いた時点で次のAGVが進入する仕組みを設定しました。
シミュレーション結果では、ステータス推移とガントチャートを使って、複数台のAGVが同時に走行しながらも、各区間には1台ずつしか進入していないことを確認できました。
このようにassimeeでは、AGVの走行ルートを区間ごとに分割し、それぞれの進入条件を設定することで、実際の製造現場で行われている搬送制御を再現できます。また、区間の分割方法やAGVの台数を変更することで、搬送待ちの発生状況や搬送能力への影響を事前に検証することも可能です。
assimeeでは、実際の稼働条件に合わせてプロセスをモデル化し、シミュレーションすることで、プロセスの見える化や潜在的な課題の洗い出しを行うことができます。プロセスのデジタル化や課題解決でお悩みの方は、ぜひお問い合わせください。