
概要
製造工場では、工程間や建屋間で大量の部品をまとめて搬送する大型搬送機器と、必要な部品を小分けにして作業場所へ供給するAGVが同じエリアを走行することがあります。こうした工場内物流では、搬送ルート同士が交差する場所で、どちらの搬送機器を優先するか、いつ停止させるかといった交通制御が重要になります。特に、大型搬送機器が長尺で、交差点を完全に通過するまで1分以上かかるような場合、車体の先頭が交差点を抜けただけでは安全にAGVを通行させることができません。大型搬送機器の最後尾が交差点を抜けるまで、交差点は占有されていると考える必要があります。
一方で、AGVを必要以上に長く停止させると、作業場所への部品供給が遅れ、ラインサイド在庫の不足や生産停止につながる可能性があります。今回は、10個の部品を工場側から運ぶ大型搬送機器と、部品を1個ずつ作業場所へ供給するAGVが2か所で交差するモデルを作成し、交差点占有中にAGVを停止させる制御をシミュレーションします。さらに、AGVの待機が部品供給や作業工程へどのような影響を与えるかを確認します。
モデル
今回用意するモデルは下図の通りで、大型搬送機器とAGVの搬送ルートをそれぞれ長方形とし、2つのルートが2か所で交差する構成とします。
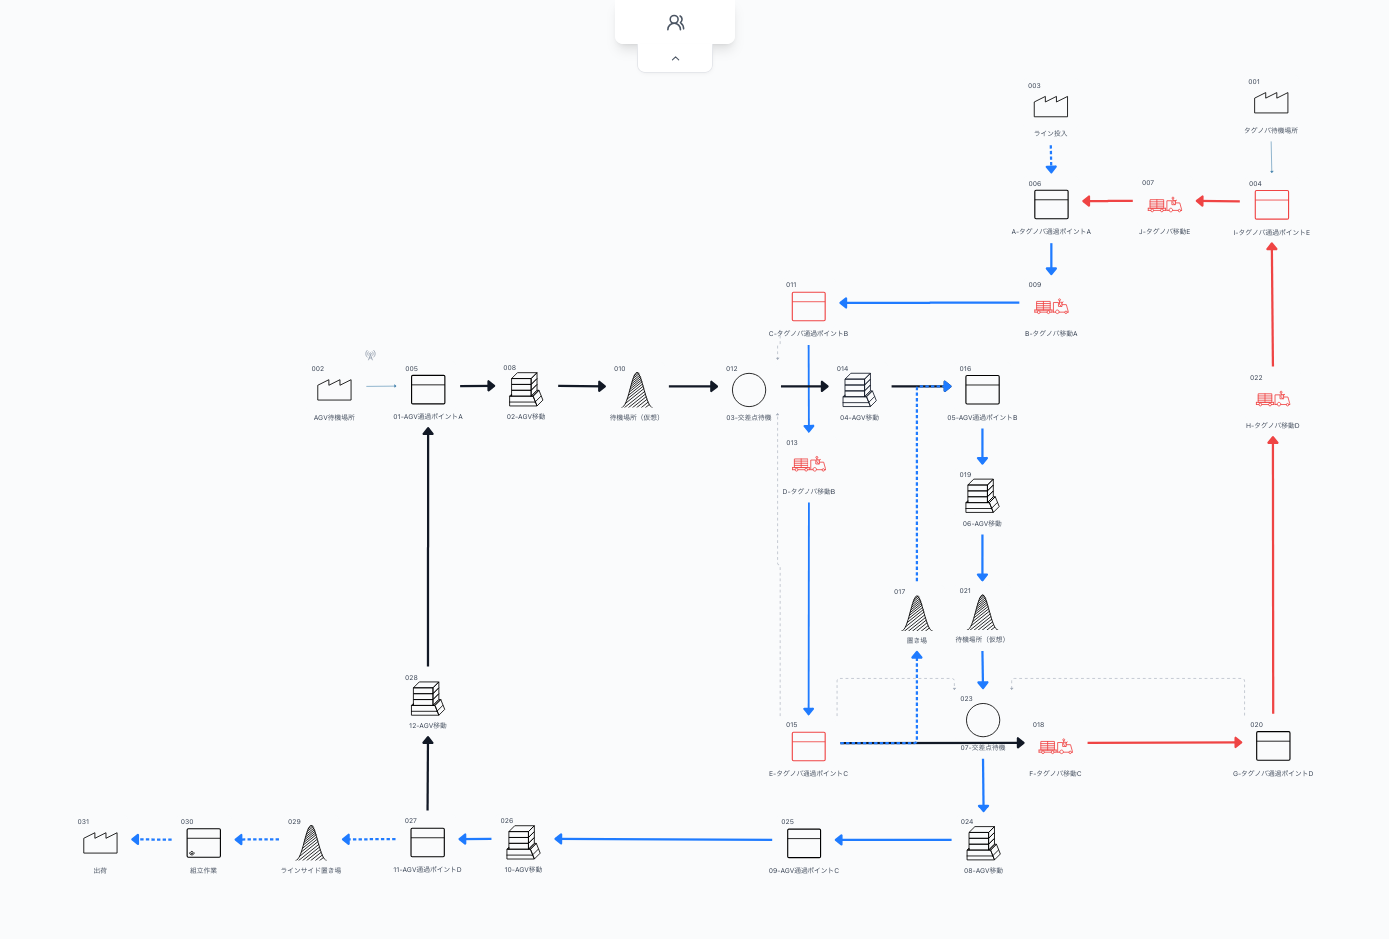
大型搬送機器(タクノバ)は工場側から10個の部品をまとめて搬送し、部品供給置き場へ補充します。AGVはその部品供給置き場から必要な部品を1個ずつ取り出し、各作業場所へ供給します。
| 搬送機器 | 役割 | 1回の搬送量 | 特徴 |
| 大型搬送機器(タグノバ) | 工場側から部品供給置き場まで大量搬送 | 10個 | 長尺・低頻度 |
| AGV | 部品供給置き場から作業場所へ供給 | 1個ずつ | 小型・高頻度 |
2つの長方形ルートと2か所の交差点
今回のポイントは、2つの搬送ルートが1か所ではなく2か所で交差することです。大型搬送機器とAGVがそれぞれ長方形のルートを周回し、ルート同士がずれるように配置することで、交差点Aと交差点Bの2か所を設けます。交差点が2か所あることで、大型搬送機器の位置によって「交差点Aは通行可能だが交差点Bは占有中」といった状態が発生します。そのため、交差点ごとに占有状態を管理する必要があります。
大型搬送機器の交差点占有を考える
大型搬送機器は車体が長いため、先頭部分が交差点を通過しただけでは、交差点が空いたとは判断できません。車体の最後尾が交差点を完全に抜けるまで、その交差点を占有しているものとして扱います。例えば、大型搬送機器の全長や走行速度によっては、1つの交差点を1分以上占有することがあります。この間にAGVが交差点へ進入すると、搬送機器同士の干渉や停止が発生する可能性があります。
今回は交差点の前後に通過ポイントを設け、前側のポイントの通過が終了したタイミングを交差点への侵入が始まったタイミング、後側のポイントの通過が開始したタイミングを交差点の通過が終わったタイミングとみなすことで制御情報を発火させることで、制御を行います。
交差点占有中はAGVを停止する
そこで今回のモデルでは、大型搬送機器が交差点を占有している間、AGVを交差点手前で停止させるルールを設定します。
- 交差点が空いている場合:AGVはそのまま通過
- 大型搬送機器が交差点を占有している場合:AGVは手前で停止
- 大型搬送機器の最後尾が交差点を抜けた場合:AGVの通行を再開
大型搬送機器は大量の部品を運んでおり、停止・再発進の影響が大きいものとします。一方、AGVは小型で停止・再発進が比較的容易なため、交差時には大型搬送機器を優先し、AGV側を待機させます。
AGVは部品を1個ずつ作業場所へ供給する
AGVは、部品供給置き場から1個ずつ部品を取り出し、作業場所へ搬送します。仮にAGVが複数台あれば、連続して周回することで、各作業場所へ継続的に部品を供給のできる構成とします。作業場所側にはラインサイド在庫置き場を設けます。作業工程は一定間隔で部品を消費するため、AGVが交差点で長時間停止すると、部品供給が追いつかず、ラインサイド在庫が減少します。
交差点待ちが生産工程へ与える影響
今回のモデルでは、単に「AGVが何分待ったか」だけでなく、その待機が作業工程へ与える影響まで確認します。
- AGVの交差点待ち時間
- 交差点手前で待機したAGV台数
- 作業場所への部品供給数
- ラインサイド在庫量
- 部品不足による作業工程の停止時間
大型搬送機器の通過頻度が高くなるほど、AGVの待機時間も増加します。さらに、待機が連続すると、AGVが交差点手前に列を作る可能性もあります。
シミュレーション条件
モデル作成後は、以下のような条件を設定してシミュレーションを行います。具体的な数値は実モデルに合わせて調整します。
シミュレーション時間:480分(8時から休憩1時間を挟んで17時まで)
サンプリング時間:60分
タグノバによる輸送は1時間おきに5回
大型搬送機器を優先する交差点制御でAGV、タグノバともに1台の場合
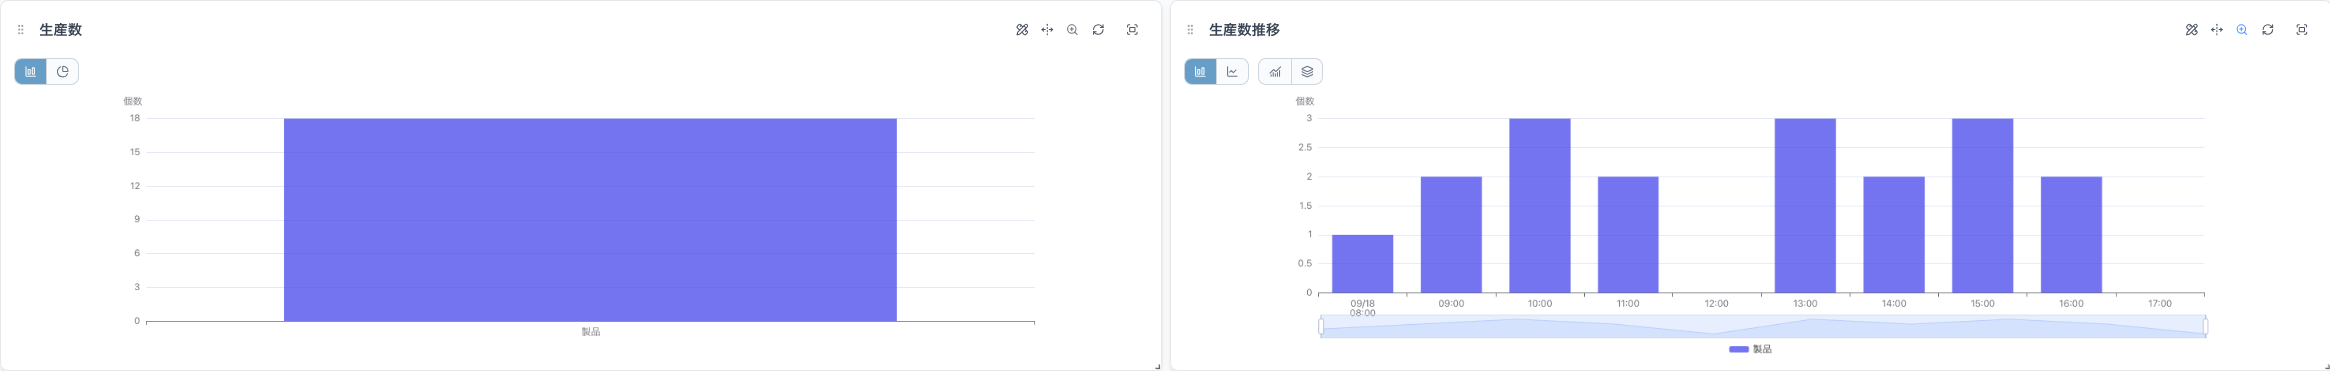
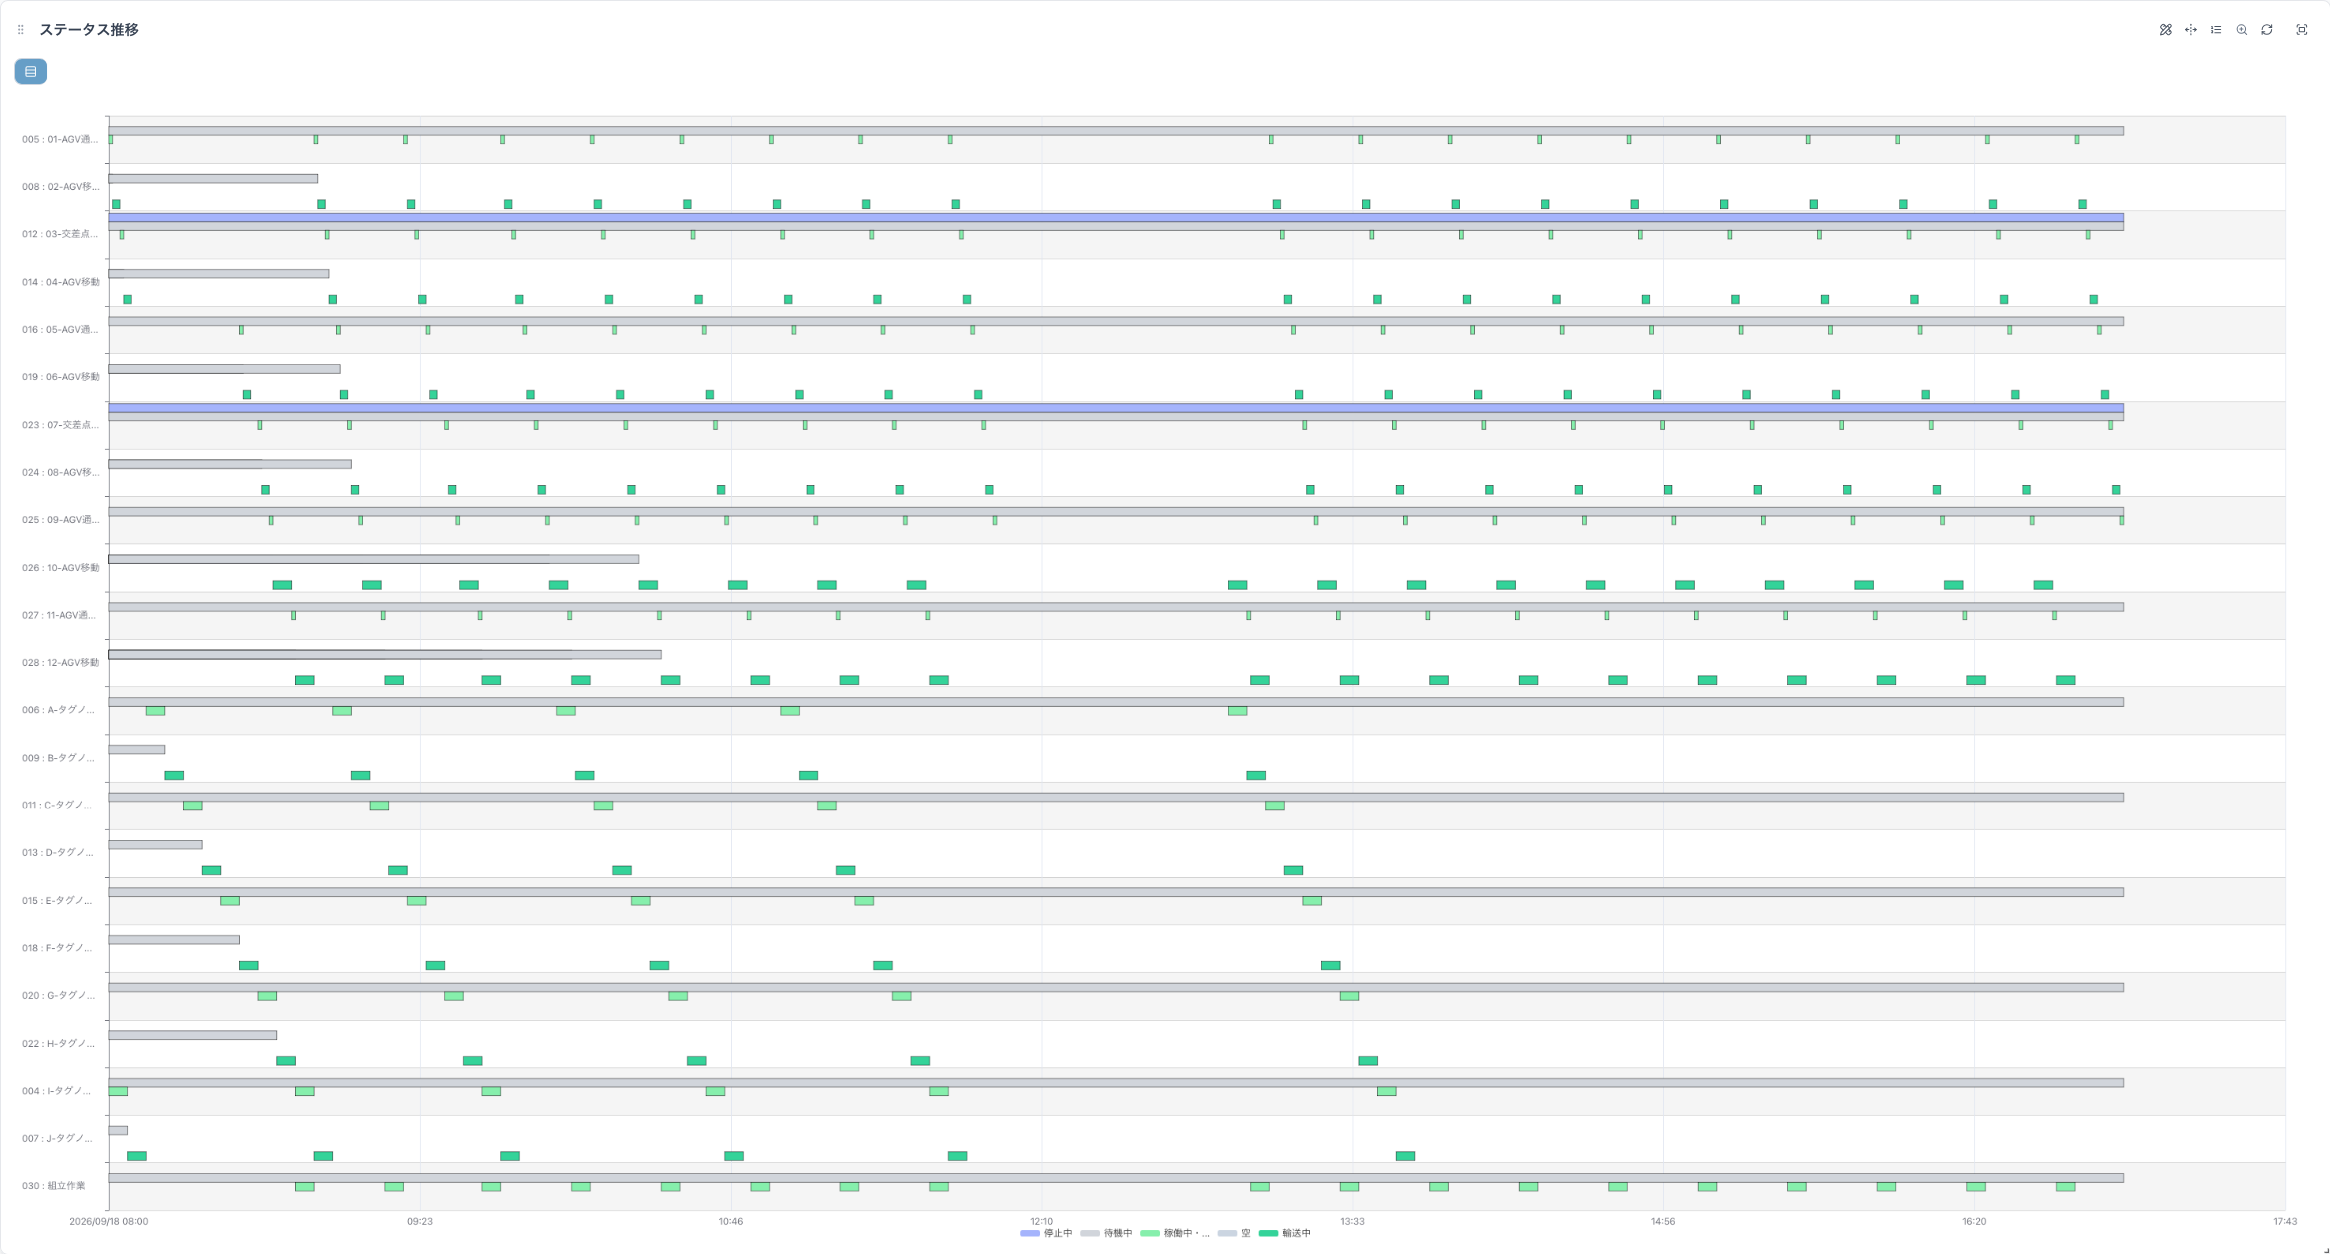
次に、大型搬送機器が交差点を占有している間はAGVを交差点手前で停止させる条件を設定します。交差点Aと交差点Bはそれぞれ独立した占有状態を持ち、大型搬送機器の位置に応じて通行可否を切り替えます。この制御により、大型搬送機器は交差点で停止することなく通過できる一方、AGV側には待ち時間が発生します。
AGVの台数を増加させた場合
AGVを1台から増加させ、生産量の推移を確認します。
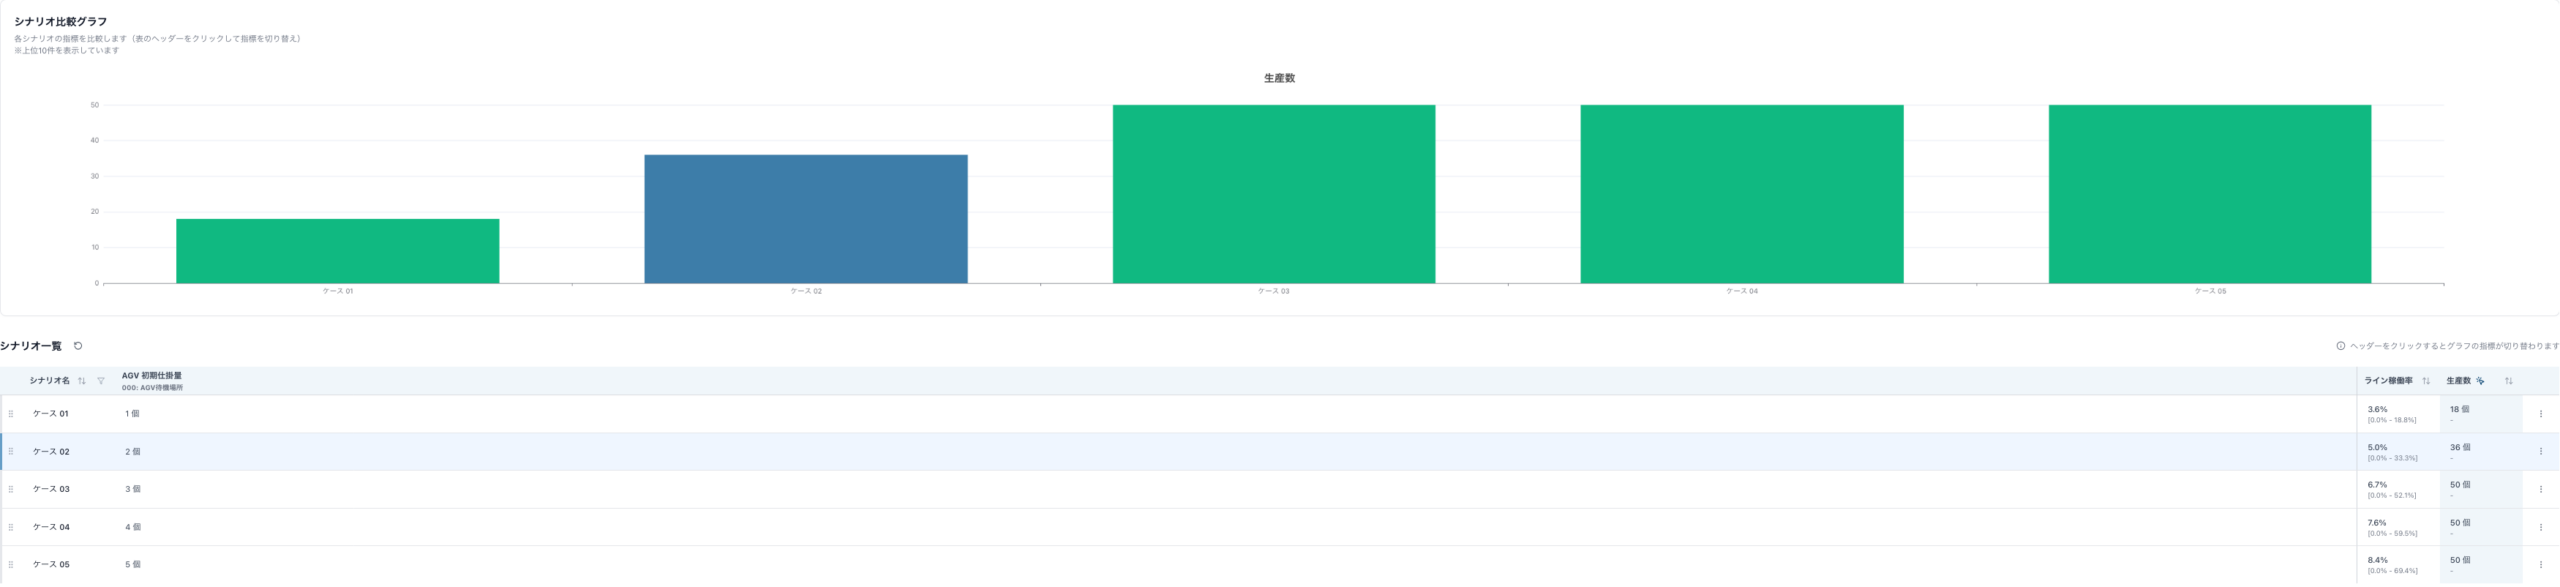
AGVの台数が多いほど、部品の供給が増えて生産が伸びることがわかります。
大型搬送機器の通過頻度を変えて検証する
大型搬送機器の運行間隔も、AGVの搬送能力に大きく影響します。例えば、大型搬送機器が30分に1回通過する場合と、10分に1回通過する場合では、AGVが交差点で停止する回数が大きく変わります。そこで従来通り、ダグノバが時間差で通過する場合と朝一で集中輸送をおこなう場合とを比較します。なお、AGVは2台とします。
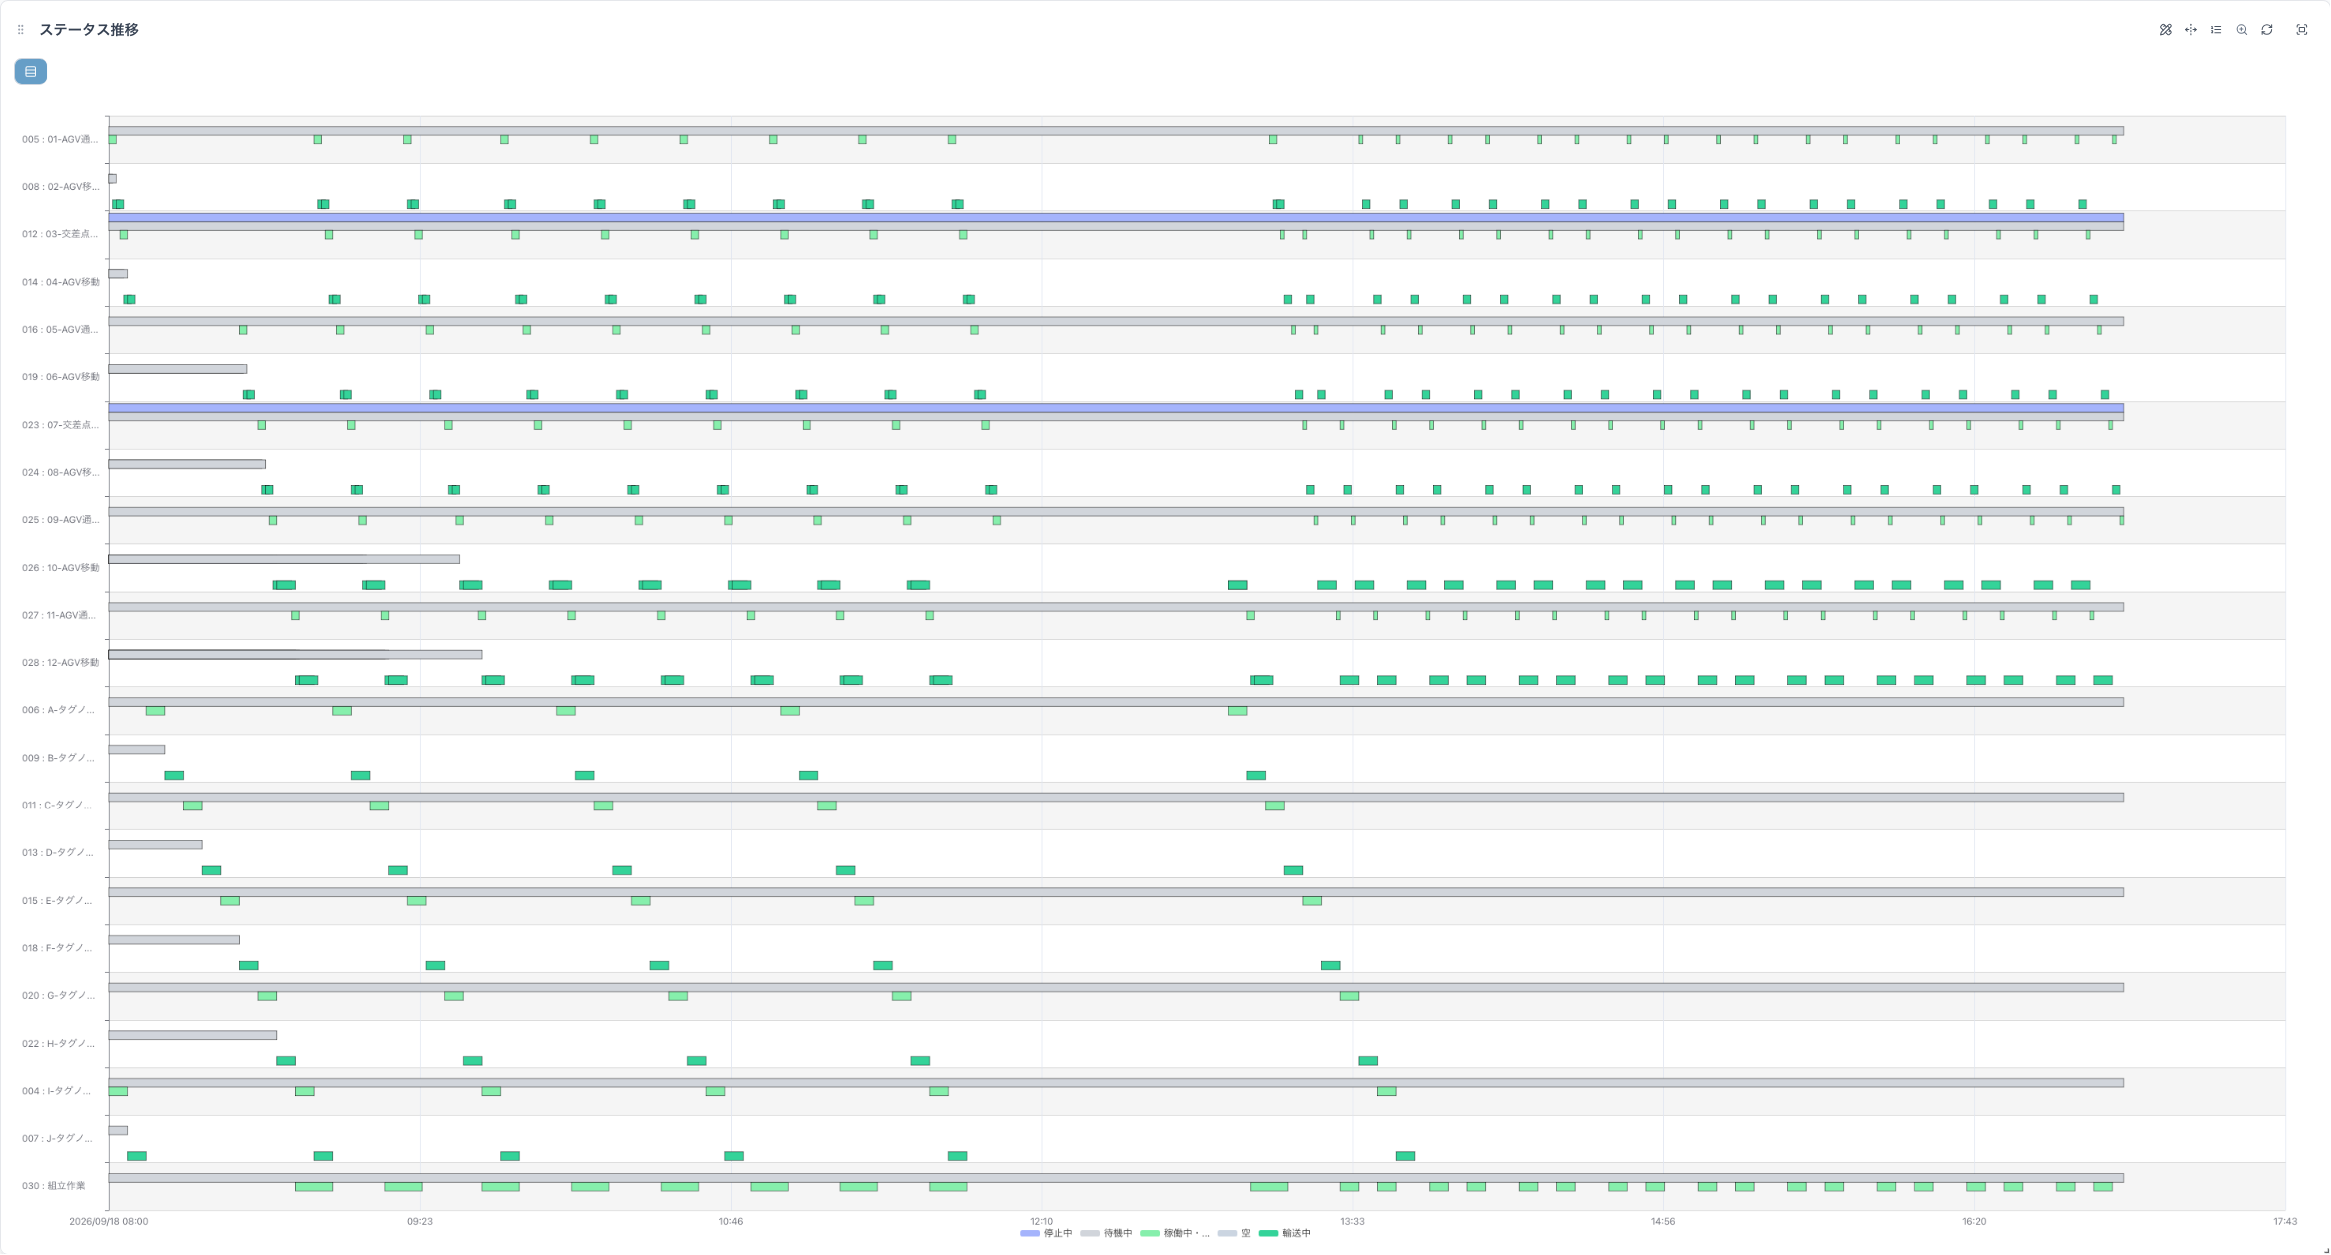
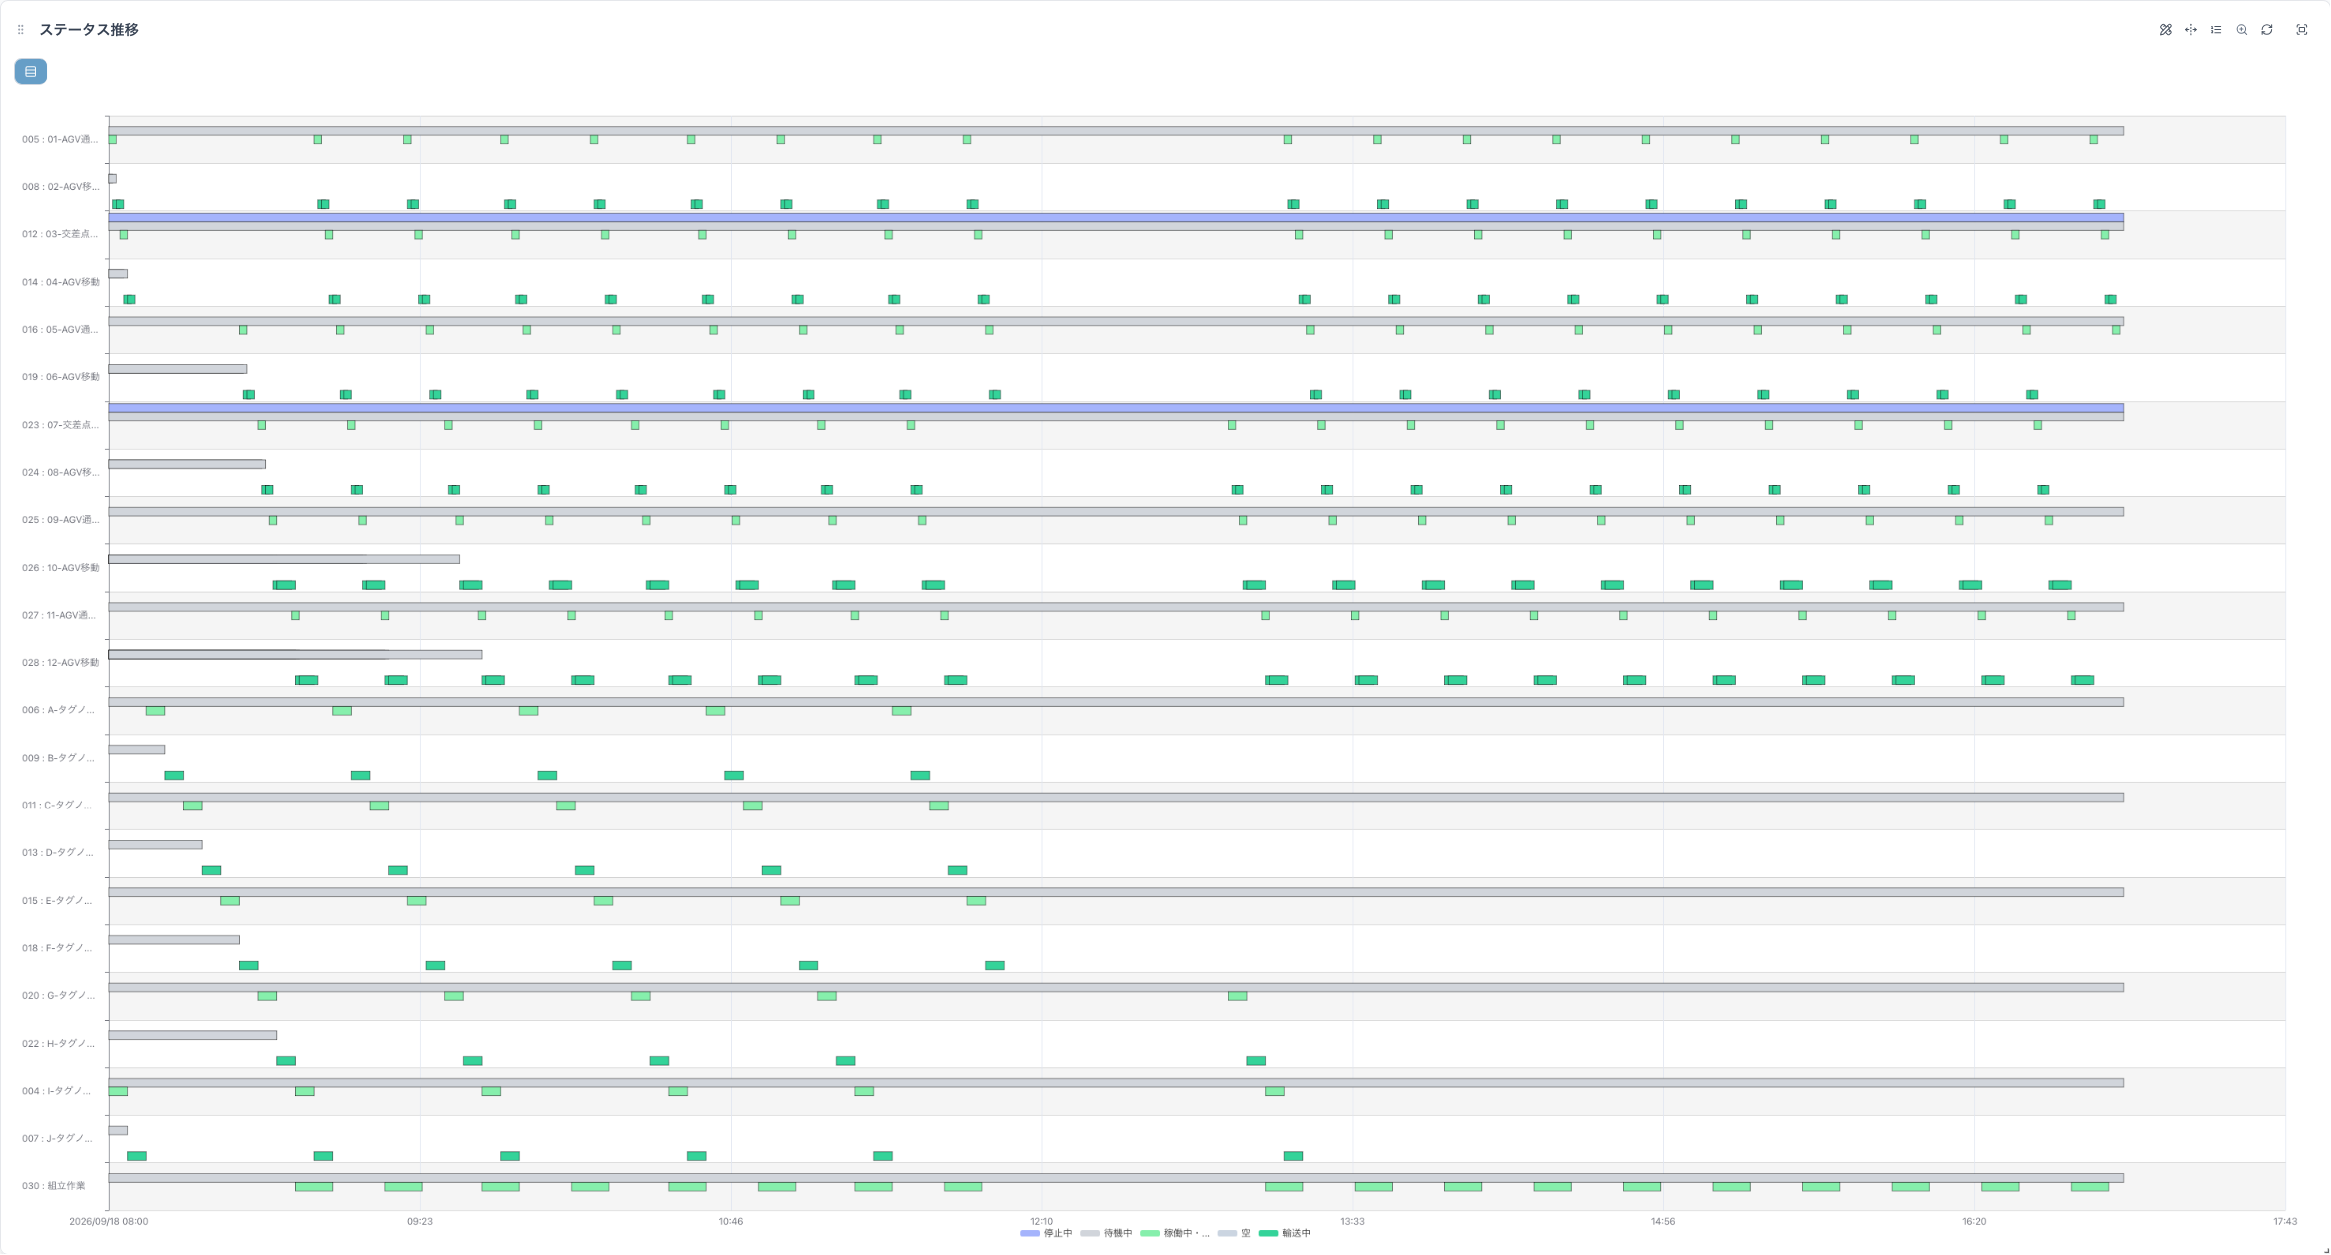
タグノバが動く時間間隔が狭くなり、タグノバの動きに合わせてAGVの動きが変わることがわかります。このように、大型搬送機器の運行計画とAGVによる部品供給を同時にモデル化することで、さまざまな運用条件を変えながら工場全体の物流計画を検討できます。
まとめ
今回の記事では、大量の部品をまとめて運ぶ大型搬送機器と、部品を1個ずつ作業場所へ供給するAGVが同じ工場内を走行する物流モデルを作成しました。大型搬送機器とAGVのルートをそれぞれ長方形とし、2か所の交差点を設けることで、交差点ごとの占有状態を考慮した搬送制御を再現しました。大型搬送機器が交差点を占有している間はAGVを停止させ、最後尾が完全に通過した後にAGVの走行を再開させることで、長尺搬送機器特有の交差点占有を表現しました。
また、AGVの待機時間だけでなく、ラインサイド在庫量や作業工程の停止時間まで確認することで、物流上の交通制御が生産へ与える影響も評価できます。このように、assimeeを使って搬送機器の運行条件、交差点占有時間、AGV台数、ラインサイド在庫量などを変更して比較することで、安全性だけでなく、生産を止めないための物流条件を事前に検討することが可能です。
assimeeでは、実際の製造プロセスをモデル化し、シミュレーションすることで、プロセスの見える化や潜在的な課題の洗い出しを行うことができます。製造プロセスのデジタル化や課題解決でお悩みの方は、ぜひお問い合わせください。